磁吸连接器工厂:机器人自动回充,为什么吸住还会断连?
机器人回到充电座,外壳已经贴近,系统却反复提示“连接中”。这类现象不能仅凭画面就归咎于磁力不足:机器人位置控制、机械导向、弹簧触点、电源保护与充电管理都可能参与。本文以采用磁吸触点的低压回充方案为例,梳理从设计到工厂验证的完整问题链,不涉及高压充电,也不对应某一款机器人。
第一道:先定义到位范围,再设计磁吸保持
机器人到座时可能有横向偏差、俯仰角和偏航角。磁体可以帮助靠近和保持,但允许误差应由导向结构、接触区域和运动路径共同决定。用更强的磁体拉住一个偏斜接口,并不保证全部触点已经正确落位。
机械评审应明确:从哪些方向可以接近,什么结构承担导向,什么位置负责限位,偏位时触点是否会跨到相邻焊盘,线缆或弹性结构会不会产生反向力。工厂测试保持力时,应记录气隙、配对件与拉力方向,并把正向拉脱和侧向干扰分开。磁体极性与装配朝向也需要可识别的检验方法。
第二道:每个针位都要有压缩裕量
多触点阵列的压缩量受针高、壳体基准、安装板平面度和整机对接姿态影响。只量阵列中一根针,不能说明其余针位也具有相同裕量。若某根针先被压到机械极限,其他针还没有充分接触,就可能出现外壳到位而电气不稳定的状态。
把允许的尺寸组合代入装配边界,再在样件上验证最小与最大压缩状态。不得用最大可压行程代替资料规定的工作范围。对接件的表面处理、清洁状态与实际接触落点也应纳入条件,因为同一颗针换一个配对面,结果可能不同。
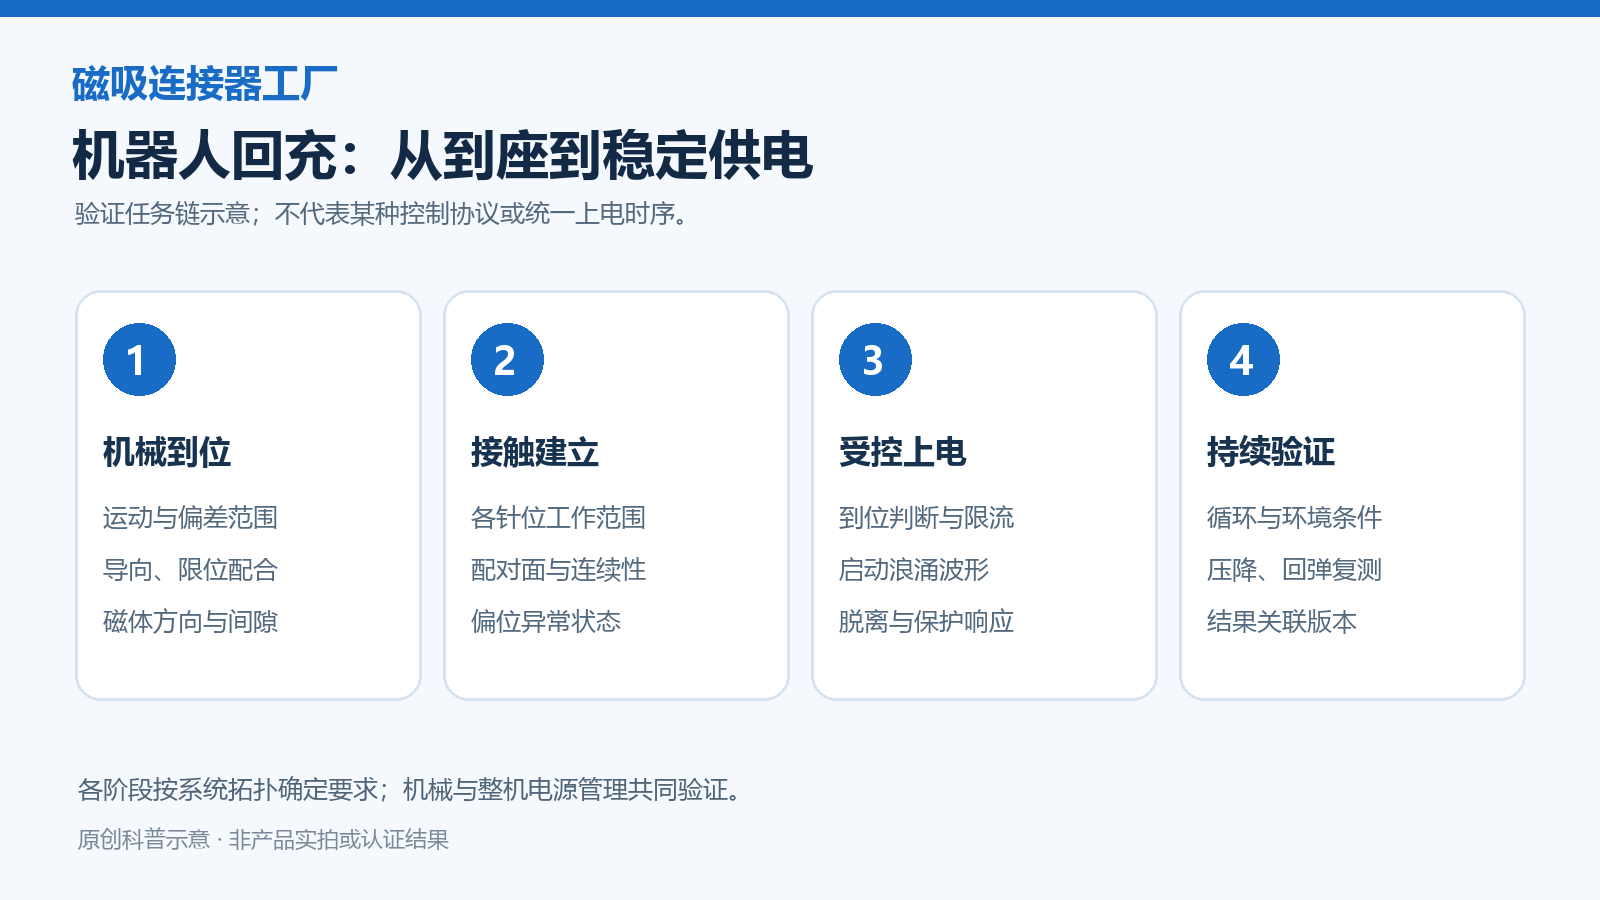
建议的验证任务链,非具体产品控制协议;各阶段的阈值、时序与异常处理需由系统设计确定。
第三道:到位信号、功率通路与通信分别确认
机械接触建立与电源允许开启之间,通常需要系统层面的判断。可供设计团队评估的策略包括到位检测、极性防错、受控开启功率通路、启动限流和异常脱离处理。是否采用这些措施,以及检测引脚如何定义,都要根据电气拓扑和风险评审决定。
带电对接时,下游电容充电可能产生浪涌。对理想电容而言,i=C×dV/dt,所以稳态电流低,并不代表启动峰值也低。TI公开资料说明了控制电压上升速度可以抑制电容充电浪涌的基本思路;连接器、PCB、电源和负载需作为整体评估。[1]
有数据触点的接口还要检查参考地、接触先后顺序和系统是否会在未完全对接时误判。不能从“用了多根针”推断支持某个协议,也不能由磁吸结构推断支持高速传输。测试应围绕实际接口定义,观察接近、到位、轻微扰动和离开的全过程。
第四道:循环、污染与温升需要交叉看
回充接口面对的不只是一次连接。导向磨耗、触点表面沉积、针头运动状态和线缆受力,都可能随使用改变。寿命试验应说明动作速度、压缩状态、配对件、更换规则和检查间隔。循环次数相同,动作不同,结果不一定可比较;次数也不能直接换算为使用年限。
环境试验需要从实际场景反推介质和边界,室内浮尘、潮湿环境或清洁剂接触不是同一种条件。处理后除了观察外观,还应复测回弹、连续性、压降与项目要求的温升。若只做外观检查,就可能漏掉“看起来正常但电阻增加”的变化。
IP等级描述的是规定测试边界和状态下的外壳防护,不是看到磁吸或镀金就能成立。IEC 60529的公开范围说明涉及外壳防护等级分类,因此单针材料描述不能自动替代完整接口的验证。[2]
如何把问题交给工厂,才容易得到明确结果
一份有效的输入应包含配对件图纸、Pin定义、运动方向与偏差范围、工作压缩边界、实际电流和启动条件、散热安装、环境介质以及通过依据。工厂则应把尺寸、力学、电气和可靠性结果分别关联到样品与版本。不是所有风险都能被同一个工装或一次外观检测覆盖。
如果回充失败,先看失败发生在哪一段:到位信号没有建立,电源触点发生中断,保护电路动作,还是通信无法完成。这样可以缩小排查范围,避免让一个“充不上电”的现象在机械与电子团队之间来回传递。磁吸连接器工厂参与的是连接边界的验证,机器人系统团队则需完成运动与电源控制的整体确认。