面向工业复杂多径环境的UWB首径检测鲁棒性优化:从“调出来的精度"到"开箱即用的可靠&qu
做UWB的人大多遇到过同一个问题:实验室里调好的首径检测算法,信噪比、阈值、门限窗口都调到最优,静态测距稳在10厘米;搬到工厂车间一跑,误差直接崩到1米开外,而且怎么调都调不回来。
问题不在算法,在参数"太乖了"
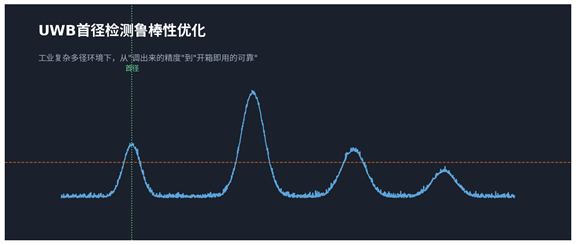
固定阈值、固定门限窗口、固定首径判定逻辑,这些策略在干净信道里表现很好,但工业车间是完全不同的信号环境。金属货架的镜面反射可以让某条反射路径的能量远超直射路径;混凝土立柱的遮挡可以让首径衰减到噪声基底附近;来往的叉车则让信道在每个测量周期都在变化。
算法面对的是一个移动靶,参数却是死的。实验室里"调出来的精度",说到底是刚好匹配那一条信道的精度,换个环境就不作数了。
首径误判是怎么变成测距误差的
UWB测距的核心是信号飞行时间(ToF),ToF准不准,取决于接收端能否在信道冲激响应(CIR)里找到第一个真实到达的峰值。工业多径环境下,这个"找"会出两种错。
一是把反射路径当成首径。直射路径被金属结构严重衰减,而某条镜面反射路径因聚焦效应能量更强时,基于能量阈值的检测会把反射峰误认为首径,测出的ToF偏长,距离凭空多出几十厘米。
二是首径被淹没。直射信号太弱,或者首径与紧随其后的反射路径间隔小于信道时间分辨率(500MHz带宽下约2ns)时,首径峰会被吃掉或推偏,算法要么漏检,要么把到达时刻估偏。
加特兰(Calterah)在《IEEE 802.15.4ab标准下MMS UWB联合测距》白皮书中也提到,地下停车场这类复杂环境里多径反射严重,容易导致错误的首径检测,这是UWB测距稳定性下降的核心原因之一。
关键在误差性质。这两种误判引入的主要是系统性偏置,而不是零均值随机噪声;人员、车辆持续移动时,偏置上还会叠加慢变的随机波动。在双向测距(TWR)里,收发两端的首径误判不会对称抵消,而是沿时间戳方程不对称传播成距离误差。Mudiakal等人把这一偏差定义为"首径误判度"(First-Path Misprediction Degree,ΔFMD),并证明它是ToF偏移的直接来源。
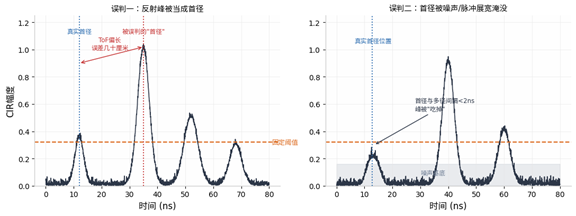
所以固定阈值的问题可以概括为一句话:它假设信道是稳定的,而工业信道不是。
路径一:让阈值自己学
商品化UWB接收机普遍用固定阈值或启发式前沿检测阈值,在多径和NLoS条件下经常失效。一条自然的思路是:不预设阈值,让算法从CIR特征里学出当前信道下合适的阈值。
Mudiakal等人在近期工作中给出了一个数据驱动框架:对CIR做PCA降维提取特征,用XGBoost回归预测当前CIR对应的最优前沿检测阈值。初步评估显示,相比统计基线和厂商启发式方法,该方法能降低首径误判度、改善测距精度。它的价值在于把"调参"从人工经验变成模型预测:每个CIR进来,模型按多径分布、首径衰减程度、噪声水平动态给出阈值,而不是用一个写死的参数应对所有场景。
工程化的坎在于推理开销。XGBoost的计算和内存占用,能否在资源受限的UWB节点上实时跑起来?还要注意一点:TWR里收发两端各自靠本机首径检测生成时间戳,任何一侧误判都会污染结果,所以模型推理不能只部署在锚点侧。目前可行的折中是:锚点侧(供电和算力条件较好)跑模型,标签侧用轻量的自适应策略,比如按信道特征分段查表,而不是继续沿用固定阈值。
路径二:用相位信息做一致性校验
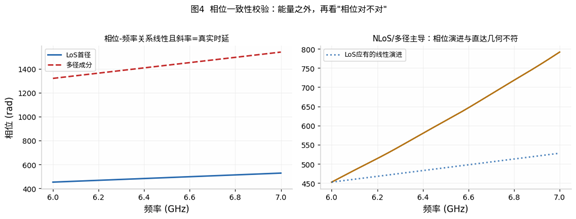
阈值法只看幅度,信号过线就算到达。但直射路径有一个多径成分难以伪造的特征:相位与几何的一致性。LoS首径的相位随频率一致地线性演进,对应真实的直射时延;多径成分带有额外传播时延,其相位-频率关系与首径对不上,NLoS场景下这种不一致尤其明显。值得强调,反射引入的是固定相移而非相位突变,可分的依据是相位随频率的演进规律,不是某个tap上的相位跳变。
有中国专利正是利用这一点:对CIR的相位序列和幅度序列同时做滑窗分析,提取窗口内的相位一致性特征和幅度特征,综合判断当前窗口是否存在真实首径。这种方法不需要预先算全局阈值,直接做首径检测,检测范围更大,计算复杂度也可控。工程直觉很简单:某个峰值能量再强,只要相位演进和直达波几何不符,大概率就不是首径。多一维校验,就能过滤掉大量"能量强但相位不对"的假首径。
路径三:消歧重构,先把直射特征增强出来
第三条思路更激进:与其在多径混合信号里挑首径,不如先把直射路径的特征增强出来再检测。有团队提出的"信道脉冲响应消歧重构算法",将CIR按泊松过程解析,对代表直线传播距离的首径信号做特征增强,再从多径干扰中提取分离首径。
在他们搭建的多反射源、多遮挡物工业NLoS实验场景下,平均定位误差比传统阈值法降低了约79.1%。这个数字来自特定的室内实验条件,引用时不宜直接外推成通用指标。
两种思路的差别在于:传统方法是"在一堆峰里挑最早的那个",被动筛选;消歧重构是"先把直射信号从混合信号里重构出来再检测",主动增强。首径被反射路径严重淹没时,后者的鲁棒性上限更高。
系统层面:首径检测不该是孤立环节
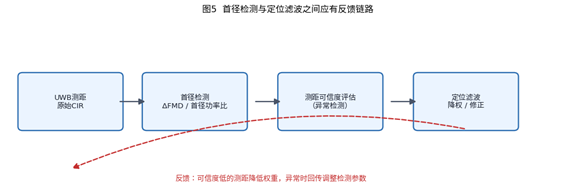
首径检测的鲁棒性不只取决于检测算法本身。以无人车协同定位的一项研究为例:把UWB首径功率比作为特征输入随机割森林做异常检测,配合基于信号强度的Huber权重矩阵修正异常测距,再引入变分贝叶斯机制在线估计测量噪声协方差,相比标准SRCKF滤波,平均定位误差从0.23米降到0.14米,提升39.1%
这说明首径检测的输出本身就能当"测距可信度"用:首径功率比异常低,说明这条测距大概率被多径污染,系统该降权而不是照单全收。首径检测和上层定位滤波之间,应该有一条反馈链路。
射频和天线:物理层的底线
算法再好,也补不了射频前端的物理缺陷。TX/RX天线间距过小或隔离设计不合理时,近场耦合会在真实首径之前引入超前分量,相关峰提前触发,造成固定的负偏差。这是链路固有的系统性偏移,检测算法事后无法补偿,只能在设计阶段消除。
几条工程准则:天线中心距建议不小于5到10厘米,注意6.5GHz下半波长只有约2.3厘米,满足半波长远远不够;地平面保持完整并优化高频回流路径;金属外壳内侧可贴宽频吸波材料抑制腔内反射。首径检测鲁棒性的第一道防线,是射频链路本身足够干净。
选型时盯住三个指标
不要只看测距误差均值。让方案商给出CM7/CM8工业信道模型下的ΔFMD分布,它直接决定ToF系统偏差的量级。
首径功率比(首径功率与总接收功率之比)是判断测距可信度最直接的指标。方案里没把这个参数用起来做多径环境下的测距质量评估,鲁棒性就少了一层保障。
无论阈值学习、相位校验还是消歧重构,都要问清目标平台上的计算延迟和定位刷新率。鲁棒性和实时性必须同时成立,缺一个都是纸上谈兵。
工业场景的UWB首径检测,正在从"调出来的精度"走向"开箱即用的可靠",背后的支撑就是这三条路径的工程化落地。判断一套首径检测方案成色几何,可以问一句:算法是"调出来"的,还是"学出来"的?