工程机械多传感器数据采集 | 上篇:约束与系统骨架
▍文章来源于康谋
引言
挖掘机在土方作业面连续作业一小时,5 路相机、2 路 360° 激光雷达、1 路 RTK、2 路 IMU 与 1 路车身 CAN 同时输出数据。满配状态下,数据生成速率约为 110 GB/h。
将上述数据完整、无丢帧、带时间戳地采集回传,与直接把乘用车数据采集设备移植到挖掘机上,属两类不同的工程问题。这也是康谋在矿山工程机械数采项目里,重点解决的工程命题。
2026年10月,康谋为威卡移动控制交付一套矿山机械多传感器数采方案,配套定制采集软件与部署工具链,车型切换只改配置、不改代码,具备断电保护、工况打标能力,满负载丢帧率低至0.03%,支撑多车批量落地。
本文就带大家详细拆解这套方案,内容分为上下两篇:上篇阐述约束条件与系统骨架,说明设计依据及各环节的作用;下篇阐述软件实现与现场部署,包括界面操作方式、现场测试丢帧率如何控制在 ≤0.1%,以及 7 款车型如何在一天内完成部署。
一、约束前提:「非乘用车」特性
乘用车数据采集已有成熟范式,传感器布置、时间同步、数据落盘均有行业参考做法。但将同一套方案移植到挖掘机上,会立即遇到四项无法回避的约束。
传感器异构
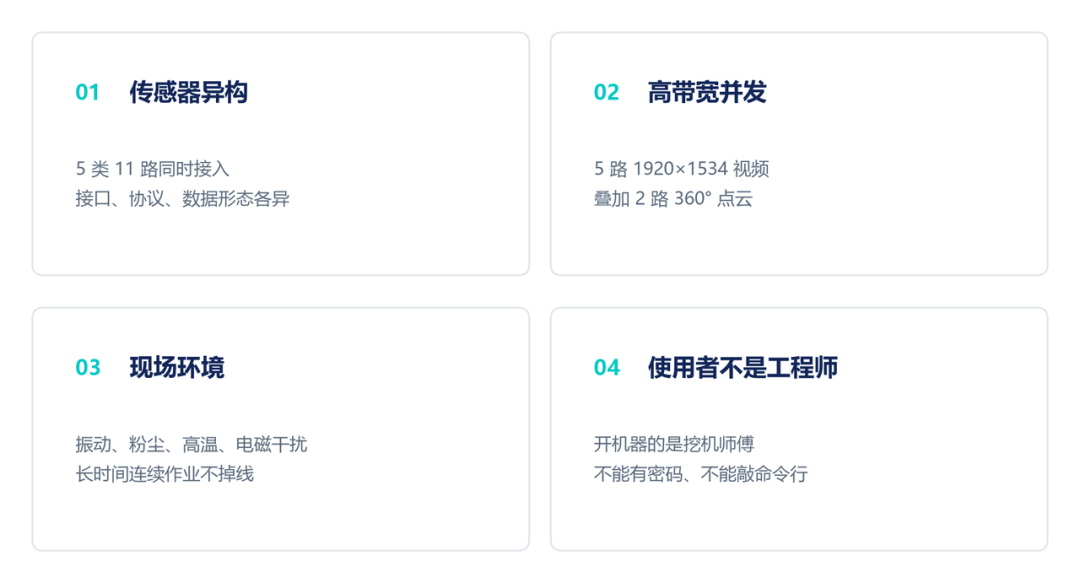
5类11路同时接入:相机、激光雷达、RTK、IMU、车身CAN,接口、协议与数据格式各不相同。单套软件须全部承载;任一类采用独立工具链,现场即退化为四套软件、四份文件与四套时间戳。
高带宽并发
5路1920×1534视频叠加2路360°点云,写入链路首先成为瓶颈。带宽不足时,丢帧即由此环节产生;其典型表现为采集过程中数据完整性下降,与通道完全无数据的情形不同。
现场环境
振动、粉尘、高温、电磁干扰,且需长时间连续作业。稳定性要求指全天连续运行不出现通道离线,矿山现场不具备停机重启调试的条件。
使用者非工程技术人员
设备操作者为现场操作人员,不具备算法工程背景。操作界面不应包含密码验证与命令行输入,两步触发即须进入采集。
第四项约束最易被低估。部分采集系统在办公环境演示效果良好,上车后却无人使用,原因在于交互设计默认操作者具备Linux操作能力。
综上所述,工程机械采集系统须同时满足三项要求——采集完整、运行稳定、操作简便。任一缺失,现场即无法满足使用要求。这三项,正是康谋这套挖掘机多传感器数采系统的设计原点。
二、11路传感器、单域控、单软件
单台车采用固定配置,共 11 路:
5路相机:森云SG3S,1920×1534,覆盖作业面、臂架及周边多视角影像;
2路激光雷达:32线、360°机械旋转,作业半径内无盲区;
1路RTK:组合定位,提供全局坐标与车身姿态基准;
2路IMU:车身高频惯量测量,补充作业动作细节;
1路车身CAN:采集发动机、液压、手柄、行走回转等工况信号。
康谋采用这套固定传感器配置,核心价值在于可复制:7款车型沿用同一套配置,现场无需二次开发,不同主机品牌差异仅收敛于描述文件。
所有传感器统一汇入车载同一台Orin域控。该域控在链路中承担五项功能:多路数据接入、统一时间基准、H.264视频编码、数据落盘存储、预览与状态监控。
对使用者而言,系统仅暴露三个出口:实时预览、数据存储、信号解析。上述五项功能的质量最终均体现于这三个出口——画面是否可用、数据是否可检索、CAN信号是否可解析。
三、链路的五个环节
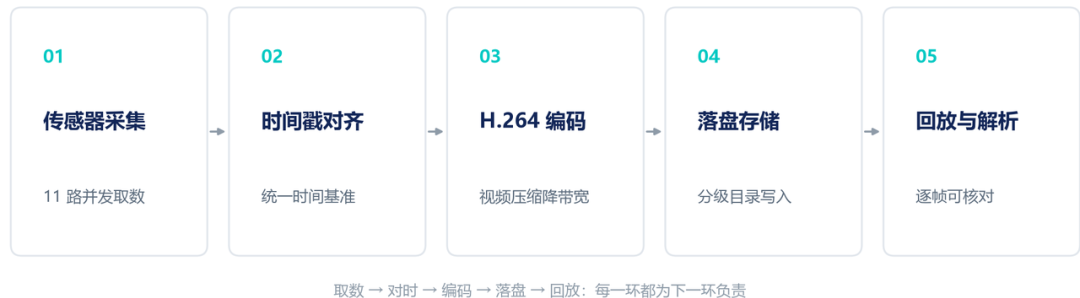
康谋这套数采方案的软件骨架为一条单向链路:传感器采集、时间戳对齐、编码、落盘、回放解析。各环节依次衔接,不可跳过。
传感器采集
11 路并发采集,按车型勾选所需通道,无需全量启动;
时间戳对齐
各路数据进入缓冲区前,统一映射至域控时钟基准;
H.264 编码
5路1920×1534视频先编码压缩再落盘,降低写入带宽占用;
落盘存储
按场景、任务、会话分级写入,文件名包含机型、工况、日期与场次信息;
回放与解析
视频、点云与 CAN 曲线基于同一时间轴逐帧核对。
链路顺序中有一项易被忽略的约束:时间对齐须在编码之前完成。视频经压缩后帧边界不再精确;视频、点云与 CAN 信号若错位超过 1 ms,融合标注须返工重采。
采集、对时、编码、落盘的顺序不可调整;顺序错误将导致后续环节继承前级误差。
四、时间同步:精度不依赖软件打点
部分方案将「时间同步」简化为「软件为每帧打时间戳」。
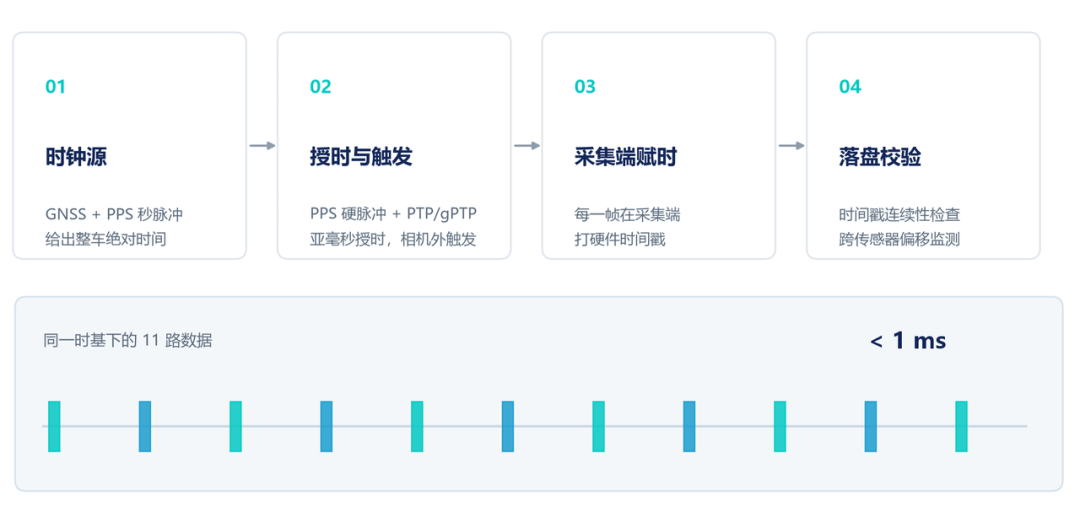
但从康谋工程机械一线实车落地经验来看,软件层时间戳无法达到毫秒级一致性,原因是各路数据的到达时刻本身存在抖动。
挖掘机在土方作业面连续作业一小时,5 路相机、2 路 360° 激光雷达、1 路 RTK、2 路 IMU 与 1 路车身 CAN 同时输出数据。满配状态下,数据生成速率约为 110 GB/h。
时钟源
GNSS / PPS 秒脉冲,提供整车绝对时间基准;
授时与触发
PPS 硬脉冲配合 PTP/gPTP 亚毫秒级授时,将时间同步至各路传感器,相机采用外部触发曝光;
采集端赋时
每帧在采集端生成硬件时间戳,不由上层软件补时;
落盘校验
录制过程中校验时间戳连续性,并监测跨传感器时间偏移,异常即时告警。
软件层时间戳不可用的原因在于:其获取的到达时间已受操作系统调度、驱动缓冲与网络传输影响,抖动显著大于1ms。而1ms 量级的时间偏移,对融合标注而言即为不可用数据。
长时录制还需监测时钟漂移。偏移超过阈值时须现场告警,以便当日发现并处置,避免整段数据失效。
五、带宽与存储:逐路核算数据量
依托实车采集样本,康谋完成各路带宽的量化测算:
以一次真实采集会话(242.9 s、4.30 GB)反算各路数据开销:视频流 H.264 约 0.9 MB/s 每路(33 KB/帧、27 fps),5 路合计 4.5 MB/s;32 线激光雷达 13.1 MB/s 每路(1.3 MB/帧、10 Hz),2 路合计 26.2 MB/s;CAN、IMU、RTK 三类合计约 0.1 MB/s。
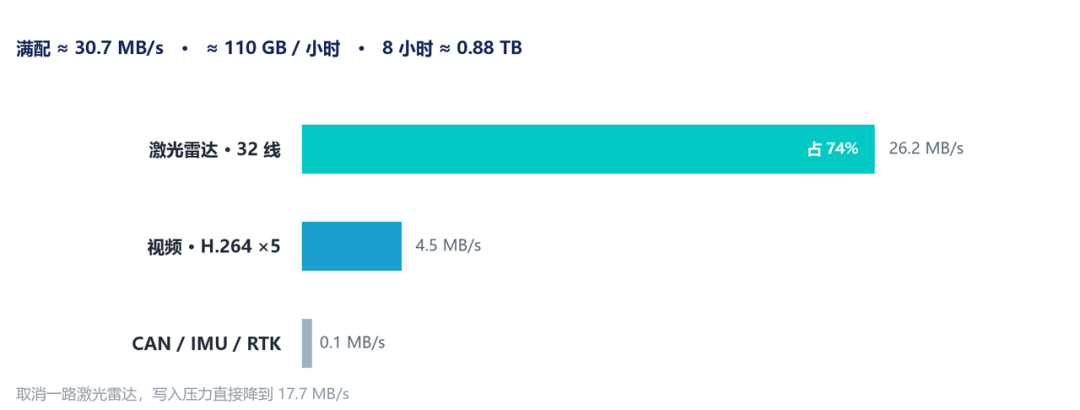
满配合计约 30.7 MB/s,即 110 GB/h;连续采集 8 小时约 0.88 TB。仅一路激光雷达即占全部数据量的 74%。
基于实测带宽核算,康谋方案确定两项设计取舍:一是视频采用硬件编码(NVENC),不与采集、写入争用 CPU;二是盘位与分片按 30% 余量规划,现场按需停用一路激光雷达后,写入压力可由 30.7 MB/s 降至 17.7 MB/s。
在满足存储容量的前提下,还需保证数据可检索。目录按两级组织:
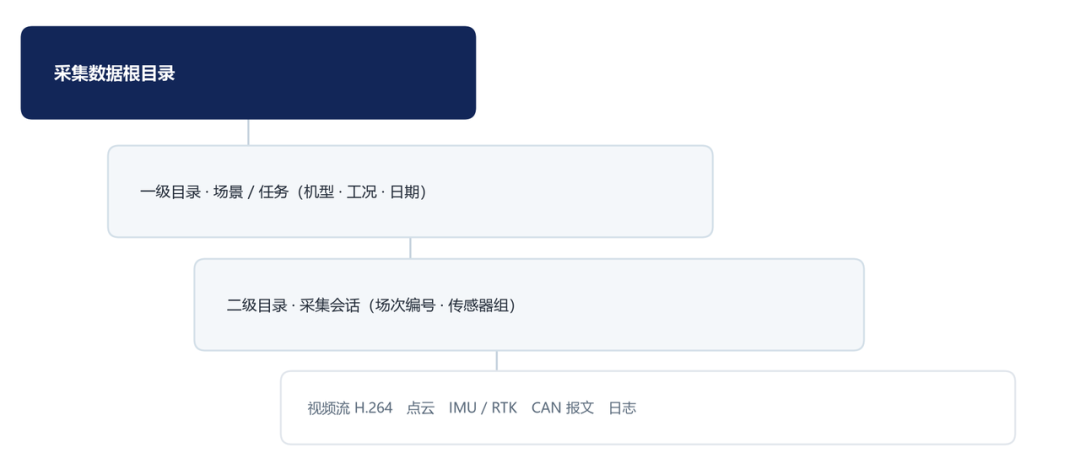
一级目录按场景 / 任务划分(机型 · 工况 · 日期),二级目录按采集会话划分(场次编号 · 传感器组),文件按视频流、点云、IMU/RTK、CAN 报文、日志分类。命名规则统一,采集结束即可定位至具体车辆与具体会话;7 款车型沿用同一套规则,数据回传后可批量处理。
在康谋的这套设计中,二者各司其职:H.264 编码解决存储容量问题,分级目录解决数据检索问题。
六、上篇总结
到这里,康谋这套挖掘机多传感器数采的系统骨架完整落地:11 路统一接入、五环节单向链路、毫秒级时间同步、可核算的带宽预算与可检索的存储结构。
骨架成立并不等于现场可用。下篇阐述软件的其余部分:实时预览、CAN 信号解析、状态监控、五项面向现场操作方式的交互改造,以及现场测试 ≤0.1% 的丢帧率如何从多台车的频发问题中定位并解决。
本文全部实测数据,均来自康谋2026年已交付的工程机械实车数采项目。