10年集成经验总结:AGV对接电梯前必做的6件事
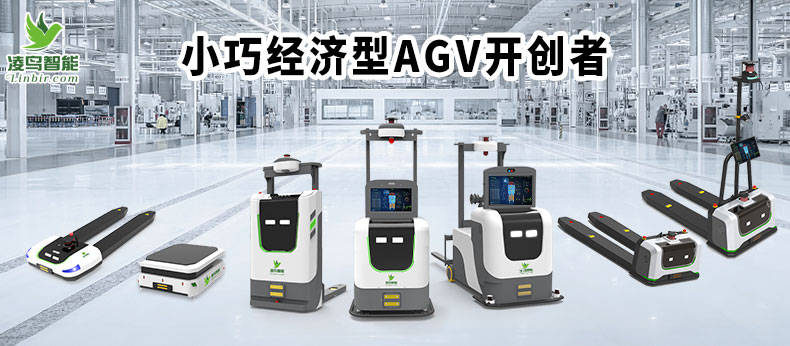 AGV合集
很多工厂在做跨楼层AGV物流升级时,最容易踩的坑不是设备本身,而是前期准备不到位。等AGV进场才发现电梯不兼容、通信断连、门体夹车,不仅耽误工期,还可能留下安全隐患。想要实现AGV和电梯的无缝联动,前期这几项核心工作必须做足。
AGV智慧物流
先完成电梯本体的功能适配核查
对接的第一步不是急着接线,而是先把电梯本身的底层逻辑摸清楚。很多常规电梯自带的“防捣蛋”功能,会在连续收到多次开门指令后自动取消登记,AGV进梯时持续发送的保持开门信号,很容易被系统判定为恶意操作,直接触发关门动作。前期一定要和电梯维保单位配合,提前关闭这个冲突逻辑,同时延长开门超时的强制关门时间,避免AGV载货进出时被门体夹撞。
还要确认电梯的休眠节能模式,梯控设备必须从前端220V市电独立取电,不能依赖电梯自身供电,防止电梯进入休眠后,梯控系统收不到AGV的呼梯指令。如果是双开门货梯,进场前就要和现场人员明确前后门的物理方位,确认AGV仅使用单侧门还是双侧都要联动,避免后期路径规划和门体控制逻辑完全错位。
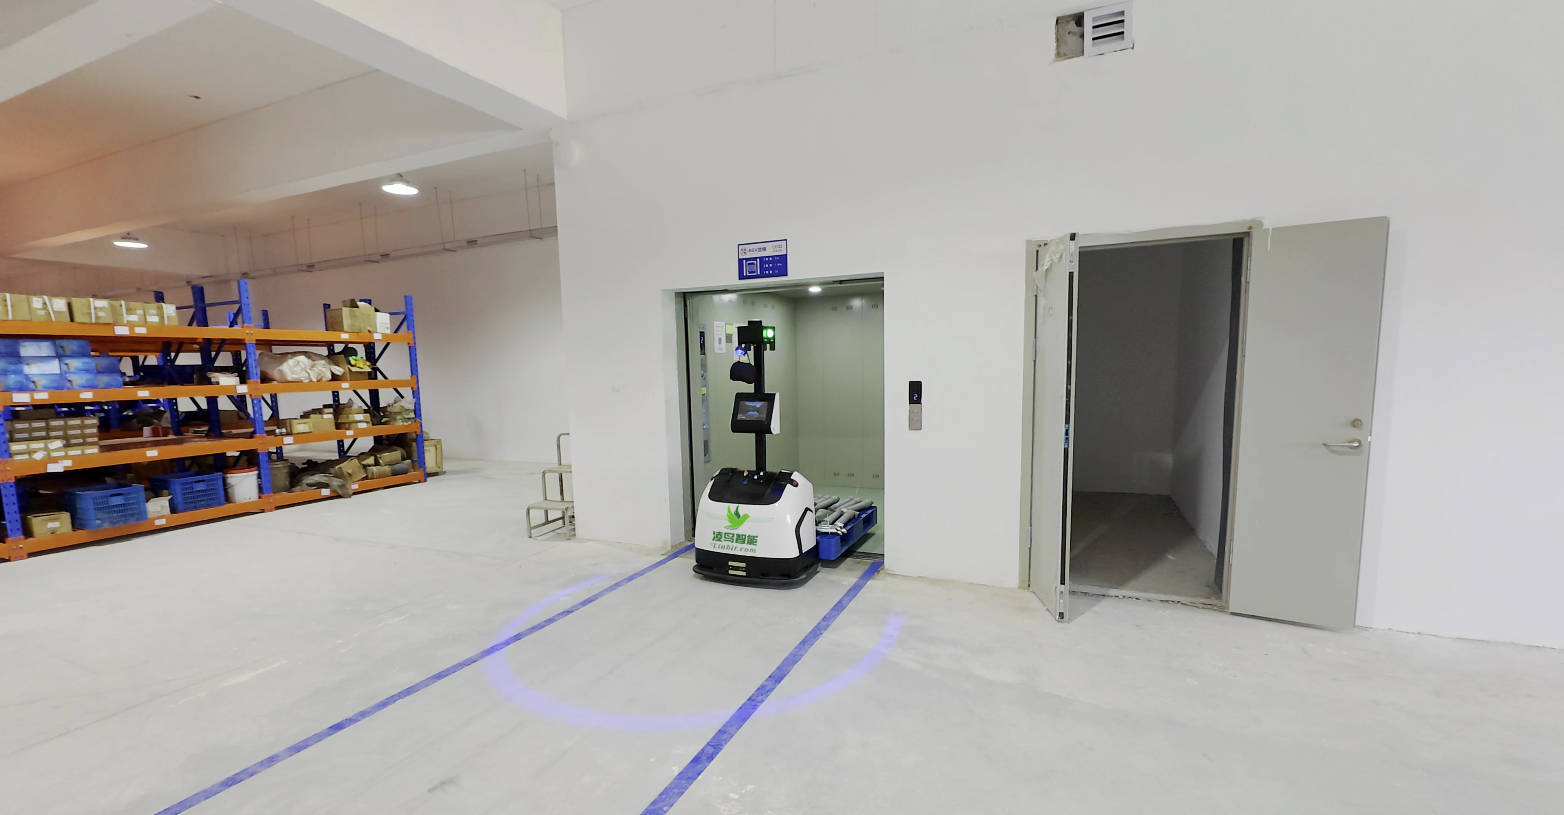 AGV坐电梯
提前完成通信与协议兼容性验证
AGV和电梯能“对上话”,是整个联动系统稳定运行的基础。前期要先确认双方支持的工业通信协议,主流的Modbus-TCP、MQTT、RS-485等协议必须提前完成兼容性测试,保证电梯接收控制指令后30ms内就能回复数据,严格遵循“一问一答”的通信机制,避免数据冲突。
如果现场采用5G无线通信方案,还要提前完成网络信号勘测,在电梯井道、各楼层候梯厅、轿厢内部这些关键点位,确保信号强度稳定在合理区间,搭配双网冗余设计,哪怕一条网络出现临时波动,另一条线路也能立刻补位,不会出现指令延迟或丢失的情况。同时要提前规划好梯控控制器的安装位置,尽量靠近电梯控制箱,缩短通信线路长度,减少信号干扰。
AGV无人叉车
现场环境与路径的预校验工作
在AGV进场前,就要把电梯厅和轿厢内部的运行空间提前摸排清楚。AGV的激光雷达、视觉传感器要提前完成电梯门位置、轿厢内部轮廓的环境建模,确认轿厢内的停靠区域足够宽敞,预留出厘米级的安全冗余,避免AGV停靠时和电梯内壁发生刮擦。
还要在各楼层候梯厅提前完成楼层标识的布设,配合U型检测器和磁条实现AGV的精准楼层识别,确保AGV在电梯厅等待时,能准确上报自身所在楼层,不会出现呼梯楼层和实际位置不符的情况。同时要检查电梯厅周边的地面平整度,避免地面凸起或斜坡导致AGV进出轿厢时出现底盘刮蹭、定位偏移的问题。
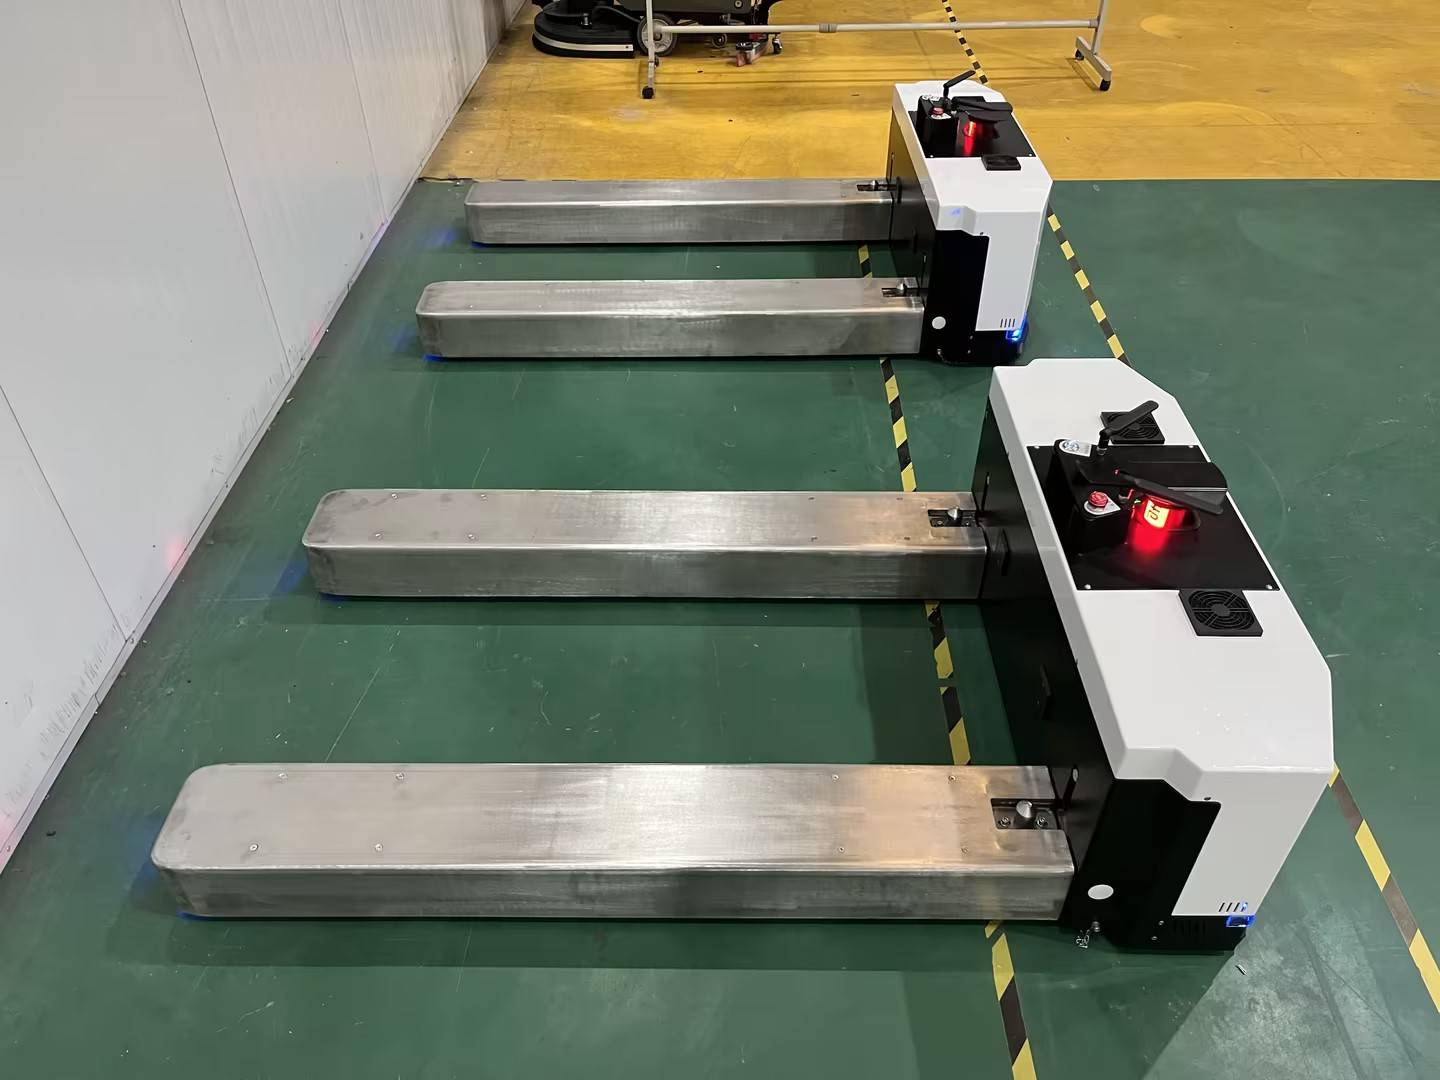 地牛AGV小车
三方协同的安全预案制定
AGV对接电梯属于特种设备联动改造,前期必须拉通AGV厂商、电梯维保单位、现场运维团队三方一起确认方案。提前完成全流程的模拟测试,用调试工具逐条验证呼梯、选层、开关门、状态反馈等基础动作,在没有AGV接入的情况下,先把梯控系统的稳定性跑通。
还要提前设置好多重安全互锁逻辑,比如轿厢内的人体检测、障碍物检测功能,在人机混用场景下,一旦检测到轿厢内有人员或异物,就立刻暂停AGV的进梯动作,同时通过语音提示和LED屏对外播报状态,从源头规避安全风险。
很多跨楼层AGV项目最后效率达不到预期,往往不是设备不行,而是前期准备偷了懒。把这些前置工作做扎实,后面的调试就能少走九成弯路,让AGV真正实现跨楼层的全自动流畅运行。
审核编辑 黄宇